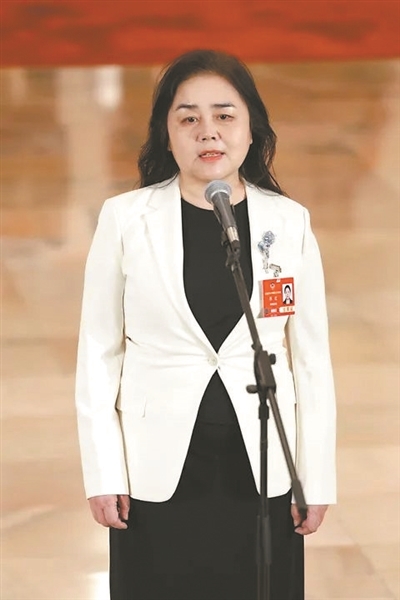
■ 人物档案:乔红 中国科学院自动化研究所研究员、博士生导师 多模态人工智能系统全国重点实验室主任 世界机器人合作组织理事长(首任及现任) 中国自动化学会机器人智能专委会主任
乔红长期从事机器人“手—眼—脑”融合的研究,在受人启发的机器人决策、感知、控制及结构设计方面作出了系统性贡献:
“乔的概念”:基于人类整体性能高于单元性能的机理,首次发现并提出了机器人高精度操作中的高维“环境吸引域”方法,被国际期刊报道为“乔的概念”。
人形机器人大工厂:带领团队构建了“人形机器人大工厂”这一核心技术底座。通过智能算法补偿硬件不足,融合类脑智能、神经科学与人工智能技术,形成了12个软硬件一致的技术组(被称为12个“葫芦娃”),旨在快速形成低成本、高性能的机器人系统,服务于工业、农业和服务业。
Q系列机器人:自主研发了Q系列人形机器人,并在多个实验场景中得到验证,相关成果入选2024年度10大科技新闻。
当人工智能从虚拟数字世界迈向真实物理空间,具身智能正成为新质生产力演进的关键赛道,也是我国布局的六大未来产业之一。作为人工智能赋能实体经济高质量发展的核心引擎,具身智能承载着抢占物理通用人工智能国际前沿的时代使命。全国政协委员、中国科学院自动化研究所研究员乔红长期深耕机器人与具身智能基础理论与技术转化,在她看来,发展具身智能是国家战略层面的迫切需求,不能简单复刻国外数据驱动路线,必须立足多学科交叉基础研究,走出一条机理与数据融合的中国路径。
跳出认知误区:读懂具身智能的内核
“具身智能并不等同于机器人、人形机器人,这是一种认知误区。”乔红开门见山,厘清概念边界。具身智能的应用本体更为宽泛,机器人、无人机、无人车,以及一切具备进化智能需求的实体系统,都属于具身智能的研究范畴。
在她的阐释中,具身智能系统具备三大核心特征:物理实体与智能深度融合、能够同现实环境实时交互、可以从经验当中学习进化。其中“进化”是最为关键的一环。这种进化,并非简单依靠海量数据投喂完成迭代,而是在全新物理场景、全新任务条件下,实现体感认知、决策、控制内在机理的动态调整与学习。依托具身智能体本身的智能结构与知识积淀,在新场景、新任务中实现机理动态组合、调整和发展,并在动态机理下吸取有效数据和学习成长。
“想要实现这样的进化能力,离不开数学、信息科学、神经科学、材料科学等多学科深度交叉融合的基础研究支撑。”乔红说,多场景、多任务条件下的持续进化,将为我国发展物理通用人工智能筑牢根基,助力我们在国际前沿赛道实现引领。
直面国际竞争:不能在别人的地基上盖房子
放眼全球,具身智能已经成为大国科技博弈的核心角力场。当前国际主流技术路线以美国主导的世界模型为代表,高度依赖数据驱动模式。这套路径对数据规模、算力消耗要求极高,高能耗、高成本的短板让技术难以持续规模化落地。
乔红客观研判我国行业现状:我国人工智能、机器人整体研究水平已经跻身国际第一梯队,具身智能产业更是发展迅猛,应用场景丰富,市场活力充沛,但短板同样突出——缺少自主完备的核心基础理论体系作为底座,一直处于跟跑状态。
“如果缺少自主基础理论支撑,我们就相当于在别人的地基上盖房子。”这是乔红反复提醒行业的现实风险。摆脱对纯数据驱动路径的路径依赖,破解大数据、大算力、高能耗的桎梏,出路就在于夯实本土的具身智能核心底座,走出中国路径,构建属于我们自己的技术逻辑。
机理引领,实践破局:走出具身智能中国路径
真正的物理通用智能,前奏就是实现可自主进化、适配多场景、多任务的高性能具身智能。乔红提出,“具身智能的中国路线,应使具身智能不仅仅依靠数据和算力,更要依靠可进化的机理,保障系统的安全性和可靠性,打造高可靠、强泛化的具身智能体系,争取实现国际前沿引领”。
实现可靠可用、又能够自主进化的具身智能,是人类长久追逐的梦想。乔红团队探索出一条基于基础研究推动具身智能机理自主进化,同时以机理自主发现修正现有数据驱动范式的新路径,形成数学—信息融合、神经科学—信息融合、数据—信息融合的三条融合新路径,构建低能耗新型机器人世界模型雏形,已在国家重点战略领域实现可进化落地验证,交出三组代表性成果。
依托环境吸引域与物理—高维空间融合机理——这一成果被国际学界称为“乔的概念”,团队完成机理训练的具身智能系统,数据需求下降到现有世界模型主流方案的1/10,抗干扰能力显著提升。即便目标、外部环境发生扰动变化,系统依旧可以自主适配、动态进化,首次实现人形机器人抗干扰条件下0.1毫米泛化高精度装配作业。
在更为复杂的类脑肌肉骨骼机器人系统研发上,团队借鉴人体肌肉动力学、骨骼结构与运动神经机制开展搭建。融入神经机理之后,肌肉骨骼机器人运动训练数据需求降至原来的1/11,实现50毫秒快速响应,整机重量缩减2/3,负载自重比提升2倍,装配精度比机器人的传感精度和本体硬件精度超出10倍以上。类脑肌肉骨骼机器人在机理、结构上与人更加相近,向着成为人类友好协作伙伴的目标稳步迈进。
实验室技术快步走向产业主战场。团队与中国石油集团深度协同攻关,落地具身智能自主加油、无人便利店示范项目,训练数据需求降至原有1/12。在宇树、智元以及自研三款异构机器人之上,实现“一脑多体”架构,动态避障成功率不低于97%,支持新商品自主识别录入,同类全新场景部署耗时不超过10分钟。该项目入选中石油2026年度典型成果,后续二期、三期工程将持续扩大覆盖范围,推进全线业务落地。
三组案例共同印证:机理与数据融合的技术路线,完全可以做到大幅降低数据消耗,兼顾高精度、强抗干扰、快速部署的现实产业需求。
打通科研产业堵点,凝聚力量做强应用型基础研究
具身智能横跨人工智能、机器人、数据科学诸多领域,技术迭代节奏飞快,科研端与产业端紧密耦合是发展的必然要求。
“科研好比一滴纯净的水,想要实现科研与产业有组织地交融,需要体制机制给予保护与保障。”乔红如此看待二者关系。具身智能兼具基础科学与应用科学双重属性,属于应用导向十分明确的基础研究,契合大力发展应用型基础研究的导向。如何打通基础理论、核心技术、重大应用之间的链条,是当下亟待破解的命题,打通这一链条,就能够为我国具身智能发展注入强劲动能。
立足全国政协委员履职视角,乔红建议发挥举国体制优势,依托国家层面统筹组织,汇聚国内顶尖科学家与头部创新企业。用好我国科研积淀深厚、产业基础扎实、应用场景海量的独特优势,集中力量攻关具身智能基础理论与共性技术底座,为具身智能发展开辟相对独立的创新空间。
“期待在国家的引领下,我们国家的科研工作者能够跨领域深度协作,与创新企业跨界融合,为中国具身智能领域发展作出不可替代的历史性贡献,推动我国应用型基础研究迈上新台阶。”乔红眼中,一条立足本土、机理驱动、产学研协同的具身智能中国之路,正徐徐铺展。
《人民政协报》(2026年10月14日 第 9 版)

